SIEMENS SCL CONT_C FB41 Continuous Control PID S7/C7 CPUs
PID_Control_S7-300_S7-400.pdf
CONT_C.scl
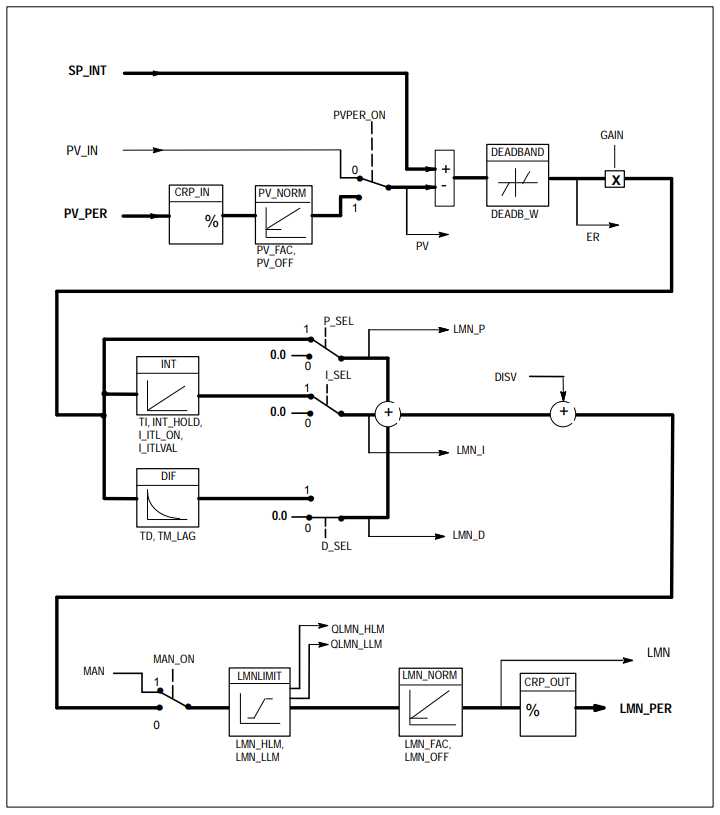
FB “CONT_C” is used on SIMATIC S7 programmable controllers to control technical processes with continuous input and output variables. During parameter assignment, you can activate or deactivate subfunctions of the PID controller to adapt the controller to the process.
FUNCTION_BLOCK FB41
TITLE ="Непрерывный PID регулятор"
AUTHOR : SIMATIC
FAMILY : ICONT
NAME : CONT_C
VERSION : " 1.5"
//reversed by komatic
VAR_INPUT
COM_RST : BOOL ; //Полный рестарт
MAN_ON : BOOL := TRUE; //Ручной режим включить
PVPER_ON : BOOL ; //Чтение входной переменной с периферии включить
P_SEL : BOOL := TRUE; //Пропорциональную составляющую включить
I_SEL : BOOL := TRUE; //Интегральную составляющую включить
INT_HOLD : BOOL ; //Удержание интегральной составляющей
I_ITL_ON : BOOL ; //Инициализировать интегральную составляющую
D_SEL : BOOL ; //Дифференциальную составляющую включить
CYCLE : TIME := T#1S; //Время выполнения блока
SP_INT : REAL ; //Внутреннее задание
PV_IN : REAL ; //Входная переменная
PV_PER : WORD ; //Входная переменная (периферия)
MAN : REAL ; //Ручной выход
GAIN : REAL := 2.000000e+000; //Коэффициент пропорциональности
TI : TIME := T#20S; //Время интегрирования
TD : TIME := T#10S; //Время дифференцирования
TM_LAG : TIME := T#2S; //Время действия дифференциальной составляющей
DEADB_W : REAL ; //Ширина зоны нечувствительности
LMN_HLM : REAL := 1.000000e+002; //Верхний предел выходного сигнала
LMN_LLM : REAL ; //Нижний предел выходного сигнала
PV_FAC : REAL := 1.000000e+000; //Коэффициент для корректировки входной переменной (умножение)
PV_OFF : REAL ; //Коэффициент для корректировки входной переменной (сложение)
LMN_FAC : REAL := 1.000000e+000; //Коэффициент для корректировки выходной переменной (умножение)
LMN_OFF : REAL ; //Коэффициент для корректировки входной переменной (сложение)
I_ITLVAL : REAL ; //Начальное значение интегральной составляющей
DISV : REAL ; //Возмущающая переменная
END_VAR
VAR_OUTPUT
LMN : REAL ; //Выходное значение
LMN_PER : WORD ; //Выходное значение (переферия)
QLMN_HLM : BOOL ; //Верхний предел выхода достигнут
QLMN_LLM : BOOL ; //Нижний предел выхода достигнут
LMN_P : REAL ; //Пропорциональная составляющая
LMN_I : REAL ; //Интегральная составляющая
LMN_D : REAL ; //Дифференциальная составляющая
PV : REAL ; //Входная переменная
ER : REAL ; //Сигнал рассогласования
END_VAR
VAR
sInvAlt : REAL ;
sIanteilAlt : REAL ;
sRestInt : REAL ;
sRestDif : REAL ;
sRueck : REAL ;
sLmn : REAL ;
sbArwHLmOn : BOOL ; //Выход достиг максимального значения
sbArwLLmOn : BOOL ; //Выход достиг минимального значения
sbILimOn : BOOL := TRUE;
END_VAR
VAR_TEMP
Hvar : REAL ; //Hilfsvariable
rCycle : REAL ; //Abtastzeit in real
Diff : REAL ; //Дnderungswert
Istwert : REAL ; //Istwert
ErKp : REAL ; //Вспомогательная переменная
rTi : REAL ; //Integrationszeit in real
rTd : REAL ; //Differentiationszeit in real
rTmLag : REAL ; //Verzцgerungszeit in real
Panteil : REAL ; //P-Anteil
Ianteil : REAL ; //I-Anteil
Danteil : REAL ; //D-Anteil
Verstaerk : REAL ; //Verstдrkung
RueckDiff : REAL ; //Differenz des Rьckkopplungswertes
RueckAlt : REAL ; //Alter Rьckkopplungswert
dLmn : REAL ; //Stellwert
gf : REAL ; //Hilfwert
rVal : REAL ; //Real Hilfsvariable
END_VAR
BEGIN
IF COM_RST //Полный рестарт
THEN
// Обнуление переменных
sIanteilAlt:=I_ITLVAL;
LMN:=0.0; //Выходное значение
QLMN_HLM:=0; //Верхний предел выхода достигнут
QLMN_LLM:=0; //Нижний предел выхода достигнут
LMN_P:=0.0; //Пропорциональная составляющая
LMN_I:=0.0; //Интегральная составляющая
LMN_D:=0.0; //Дифференциальная составляющая
LMN_PER:=0; //Выходное значение (периферия)
PV:=0.0; //Входная переменная
ER:=0.0; //Сигнал рассогласования
sInvAlt:=0.0;
sRestInt:=0.0;
sRestDif:=0.0;
sRueck:=0.0;
sLmn:=0.0;
sbArwHLmOn:=0;
sbArwLLmOn:=0;
ELSE
rCycle:= DINT_TO_REAL(TIME_TO_DINT(CYCLE)) / 1000.0; //Время выполнения блока в секундах
Istwert:=INT_TO_REAL(WORD_TO_INT(PV_PER)) * 100.0 / 27648.0; // Получили входную переменную от периферии (0-2768 в 0-100)
Istwert:=Istwert * PV_FAC + PV_OFF; // Скорректировали входную переменную
IF NOT PVPER_ON THEN Istwert:=PV_IN; END_IF; // Если периферийный вход отключен берем переменную из PV_IN
PV:= Istwert; // Входная переменная
ErKp:=SP_INT - PV; // Получили рассогласование между заданием и входом
IF ErKp < (-DEADB_W) THEN ER:=ErKp+DEADB_W; // Если рассогласование больше зоны нечувствительности
ELSIF ErKp > DEADB_W THEN ER:=ErKp-DEADB_W; // уменьшаем рассогласование на величину зоны нечуств.
ELSE ER:=0.0; // иначе принимаем рассогласование равным нулю.
END_IF;
ErKp:=ER * GAIN; // Рассогласование, умноженное на кфт пропорциональности
rTi:=DINT_TO_REAL(TIME_TO_DINT(TI)) / 1000.0; // Время интегрирования в секундах
rTd:=DINT_TO_REAL(TIME_TO_DINT(TD)) / 1000.0; // Время дифференцирования в секундах
rTmLag:=DINT_TO_REAL(TIME_TO_DINT(TM_LAG)) / 1000.0; // Время действия диф.составляющей в секундах
// Проверка на допустимость временных настроек регулятора
IF rTi < (rCycle * 0.5) THEN rTi:=rCycle * 0.5; END_IF; // Минимальное время интегрирования - Cycle / 2
IF rTd < rCycle THEN rTd:=rCycle; END_IF; // Минимальное время дифференцирования - Cycle
IF rTmLag < rCycle * 0.5 THEN rTmLag:=rCycle * 0.5; END_IF; // Минимальное время действия диф.сост.- Cycle / 2
// Вычисление пропорциональной составляющей
IF P_SEL
THEN
Panteil:=ErKp; // Если выбрана пропорциональная составляющая
ELSE
Panteil:=0.0;
END_IF;
//---------------------------------------------------------------------------------------------
// Вычисление интегральной составляющей
//---------------------------------------------------------------------------------------------
IF I_SEL //Интегральную составляющую включить
THEN
IF I_ITL_ON //Инициализировать интегральную составляющую
THEN
Ianteil:=I_ITLVAL;
sRestInt:=0.0;
ELSE
IF MAN_ON //Ручной режим
THEN
Ianteil:=sLmn - Panteil - DISV;
sRestInt:=0.0;
ELSE //Автоматический режим
Diff:=rCycle / rTi *(ErKp + sInvAlt) * 0.5 + sRestInt;
IF ((Diff>0.0) AND sbArwHLmOn OR INT_HOLD)OR ((Diff<0.0) AND sbArwLLmOn) THEN Diff:=0.0; END_IF;
Ianteil:=sIanteilAlt + Diff;
sRestInt:=sIanteilAlt - Ianteil + Diff;
END_IF;
END_IF;
ELSE
Ianteil:=0.0;
sRestInt:=0.0;
END_IF;
//---------------------------------------------------------------------------------------------
//Формирование дифференциальной составляющей
//---------------------------------------------------------------------------------------------
Diff:=ErKp;
IF (NOT MAN_ON) AND D_SEL
THEN
Verstaerk:= rTd / (rCycle * 0.5 + rTmLag);
Danteil:= (Diff - sRueck) * Verstaerk;
RueckAlt:= sRueck;
RueckDiff:= rCycle / rTd * Danteil + sRestDif;
sRueck:= RueckDiff + RueckAlt;
sRestDif:=RueckAlt - sRueck + RueckDiff;
ELSE
Danteil:=0.0;
sRestDif:=0.0;
sRueck:=Diff;
END_IF;
//---------------------------------------------------------------------------------------------
//Формирование выхода
//---------------------------------------------------------------------------------------------
dLmn:=Panteil + Ianteil + Danteil + DISV;
IF MAN_ON // Если ручной режим
THEN
dLmn:=MAN; // Ручной выход
ELSE
IF (NOT I_ITL_ON) AND I_SEL
THEN
IF (Ianteil > (LMN_HLM - DISV)) AND (dLmn > LMN_HLM) AND ((dLmn - LMN_D)> LMN_HLM)
THEN
rVal:=LMN_HLM - DISV;
gf:= dLmn - LMN_HLM;
rVal:=Ianteil - rVal;
IF rVal > gf THEN rVal:=gf; END_IF;
Ianteil:=Ianteil - rVal;
ELSE
IF (Ianteil < (LMN_LLM - DISV)) AND (dLmn < LMN_LLM) AND ((dLmn - LMN_D) < LMN_LLM)
THEN
rVal:=LMN_LLM - DISV;
gf:=dLmn - LMN_LLM;
rVal:=Ianteil - rVal;
IF rVal < gf THEN rVal:=gf; END_IF;
Ianteil:=Ianteil - rVal;
END_IF;
END_IF;
END_IF;
END_IF;
LMN_P:=Panteil;
LMN_I:=Ianteil;
LMN_D:=Danteil;
sInvAlt:=ErKp;
sIanteilAlt:=Ianteil;
sbArwHLmOn:=0;
sbArwLLmOn:=0;
IF (dLmn >= LMN_HLM)
THEN
QLMN_HLM:=1;
QLMN_LLM:=0;
dLmn:=LMN_HLM;
sbArwHLmOn:=1;
ELSE
QLMN_HLM:=0;
IF (dLmn <= LMN_LLM)
THEN
QLMN_LLM:=1;
dLmn:=LMN_LLM;
sbArwLLmOn:=1;
ELSE
QLMN_LLM:=0;
END_IF;
END_IF;
sLmn:=dLmn;
dLmn:=sLmn * LMN_FAC + LMN_OFF;
LMN:=dLmn;
dLmn:=LMN * 2.764800e+002;
IF dLmn >= 3.251100e+004
THEN
dLmn:=3.251100e+004;
ELSE
IF dLmn <= -3.251200e+004
THEN
dLmn:=-3.251200e+004;
END_IF;
END_IF;
LMN_PER:= INT_TO_WORD(REAL_TO_INT(dLmn));
END_IF;
END_FUNCTION_BLOCK |